
Leírás
A GY-273 (QMC5883P – HP5883) háromtengelyes magnetométer – mágnesesség/iránytű szenzor az X, Y és Z tengely mentén méri a mágneses tér erősségét. A panelen HP5883 jelölésű QMC5883P érzékelő dolgozik, amely 16 bites átalakítást és I2C kommunikációt használ. A vezérlő a három tengely mérési adataiból számíthat irányszöget, vagy közvetlenül feldolgozhatja a mágneses tér változását.
Ennél a változatnál a chipazonosítás különösen fontos. A QMC5883P a 0x2C I2C címet használja, regiszterkiosztása pedig eltér a korábban széles körben használt HMC5883L és QMC5883L érzékelőkétől. Arduino környezetben már rendelkezésre áll hozzá QMC5883P-specifikus programkönyvtár, így a szoftveres illesztéshez a chip pontos típusa alapján lehet elindulni.
A QMC5883P négy választható mérési tartományt kezel: ±2, ±8, ±12 és ±30 Gauss. A kisebb tartomány nagyobb érzékenységet ad gyenge mágneses terek mérésénél, a nagyobb tartomány pedig erősebb mágneses tér mellett hagy több mérési tartalékot. Iránytűként a mechanikai elhelyezés, a környező vasanyagok, mágnesek, motorok és nagyáramú vezetékek ugyanúgy beleszólnak az eredménybe, mint maga a szenzor beállítása.
A GY-273 (QMC5883P – HP5883) háromtengelyes magnetométer – mágnesesség/iránytű szenzor önmagában mágneses térmérő. Dőlés, gyorsulás és szögsebesség méréséhez gyorsulásmérő és giroszkóp is szükséges.
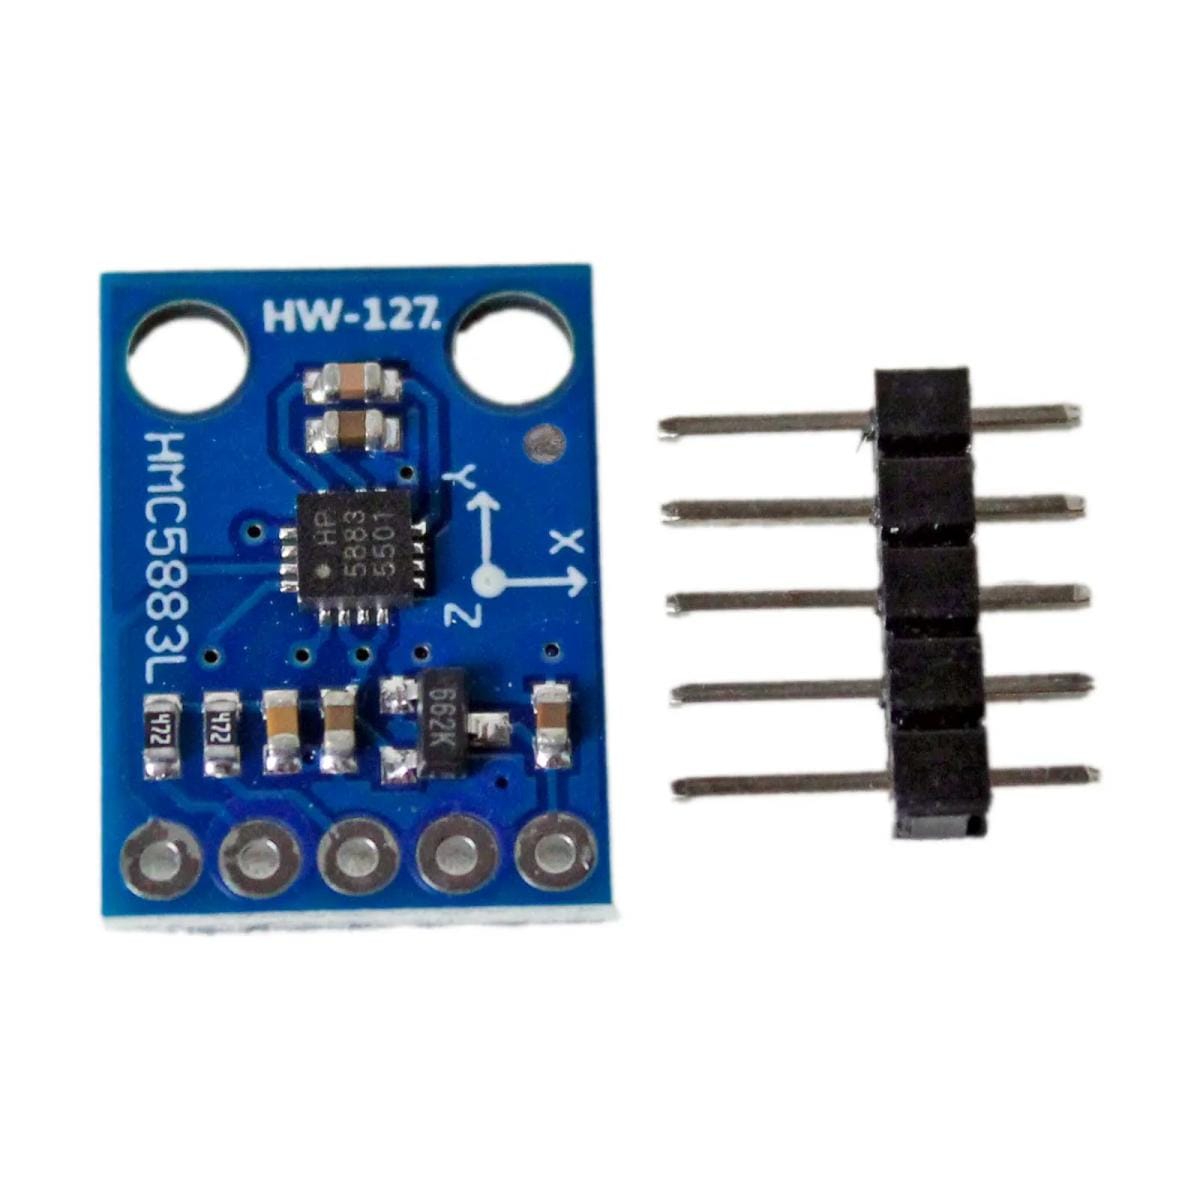
A GY‑273 modul alaplapon egy háromtengelyű mágneses iránytű szenzor, amelynek áramköri lapján többféle, egymással nem kompatibilis chipváltozat is megjelenhet – a feliratuk alapján azonosíthatók:
- DA 5883: QMC5883L chip, 0x0D vagy 0x1D címen érhető el – ez a leggyakoribb QST-gyártmány.
- HP 5883: újabb QMC5883P chip, 0x2C címmel – ezzel a változattal a korábbi szoftverek nem kompatibilisek!
- L 5883 / HMC5883L: eredeti Honeywell chip, 0x1E címen – más regisztertérképpel.
Ez a termék a HP5883 (QMC5883P) chippel szerelt!
Amit mindenképp érdemes tudni róla
A GY-273 név önmagában kevés a megfelelő program kiválasztásához. Ugyanebben a termékkörben több 5883-as jelölésű érzékelő fordul elő, miközben az I2C cím és a regisztertérkép eltérhet. A GY-273 (QMC5883P – HP5883) háromtengelyes magnetométer – mágnesesség/iránytű szenzor HP5883 jelölésű QMC5883P változata 0x2C címen érhető el. A QMC5883P-hez írt program vagy programkönyvtár ebből a címről olvassa a saját regiszterkiosztásának megfelelő mérési adatokat. Iránytű alkalmazásban a szenzor nyers X-Y-Z értékeiből számítható ki az azimut. A számított irány minősége erősen függ a kész készülék mágneses környezetétől, ezért a kalibrációt a végleges mechanikai elrendezéshez kell igazítani.
A működés, egyszerűen elmagyarázva
A QMC5883P három egymásra merőleges irányban érzékeli a mágneses teret. A belső jelfeldolgozó és a 16 bites ADC digitalizálja ezeket az értékeket, majd a mikrovezérlő I2C buszon olvassa ki az adatokat.
A választható mérési tartomány meghatározza, mekkora mágneses tér fér bele a mérésbe. ±2 Gauss beállításnál a felbontás gyenge mezőknél kedvezőbb, míg ±30 Gauss tartomány erősebb mágneses környezetben használható. A Föld mágneses terének méréséhez általában a kisebb tartományok adják a hasznosabb kiindulást, amennyiben a környezet nem viszi telítés közelébe a szenzort.
A 0x2C cím egyben gyors azonosítási pont is. Ha a buszon ezen a címen jelenik meg az érzékelő, a szoftvert QMC5883P kezelésre kell felépíteni. A QMC5883L-hez készült kód eltérő regisztereket használ, ezért ugyanazon panelnév mellett sem csereszabatos a két programozási mód.
Mikor érdemes használni?
A GY-273 (QMC5883P – HP5883) háromtengelyes magnetométer – mágnesesség/iránytű szenzor többféle mérési feladatba beépíthető:
- Arduino alapú digitális iránytűben az X és Y tengely adataiból számítható az irányszög.
- Robotjárműben a haladási irány egyik referenciaérzékelőjeként használható.
- GPS mellé kiegészítő irányinformációt adhat olyan helyzetben, amikor a jármű áll vagy nagyon lassan mozog.
- Mágneses tér változásának megfigyelésére használható oktatási és mérési projektekben.
- Mágnes vagy ferromágneses tárgy helyzetváltozásának érzékelésére is felhasználható megfelelő mechanikai kialakítás mellett.
- Gyorsulásmérővel és giroszkóppal együtt egy többérzékelős orientációs rendszer mágneses referenciaforrása lehet.
- I2C kommunikáció oktatásánál jól szemléltethető vele az eszközcímzés, a regiszterkezelés és a többtengelyes mérési adatok feldolgozása.
Mire kell figyelni beüzemeléskor?
| Mire figyelj? | Mit okoz? |
|---|---|
| QMC5883P-hez készült programkönyvtárat használsz? | A megfelelő könyvtár a 0x2C címet és a QMC5883P saját regiszterkiosztását kezeli. |
| Mit talál az I2C keresőprogram? | A HP5883/QMC5883P változat 0x2C címen azonosítható. |
| Milyen mérési tartomány van beállítva? | A választott ±2, ±8, ±12 vagy ±30 G tartomány meghatározza az érzékenység és a mérhető legnagyobb tér közötti kompromisszumot. |
| Motor vagy nagyáramú vezeték közelébe kerül a panel? | A létrejövő mágneses tér eltolhatja vagy változóvá teheti a mért irányt. |
| Van acél csavar, hangszóró vagy állandó mágnes a közelben? | A helyi mágneses tér megváltozik, ezért az irányszög rendszeres hibát kaphat. |
| A végleges mechanikában történik a kalibráció? | A korrekció így a tényleges beépítési környezet eltéréseit is figyelembe tudja venni. |
Vásárlás előtt ezekre figyelj
A programnak kifejezetten QMC5883P-kezelést kell tudnia. A 0x2C I2C cím és a chip saját regiszterkiosztása miatt egy meglévő HMC5883L vagy QMC5883L projektben szoftvermódosításra van szükség.
A mérési tartomány szintén számít. Gyenge mágneses térhez a kisebb tartomány ad finomabb érzékenységet, erősebb mezőnél pedig a ±12 vagy ±30 Gauss tartomány ad több tartalékot.
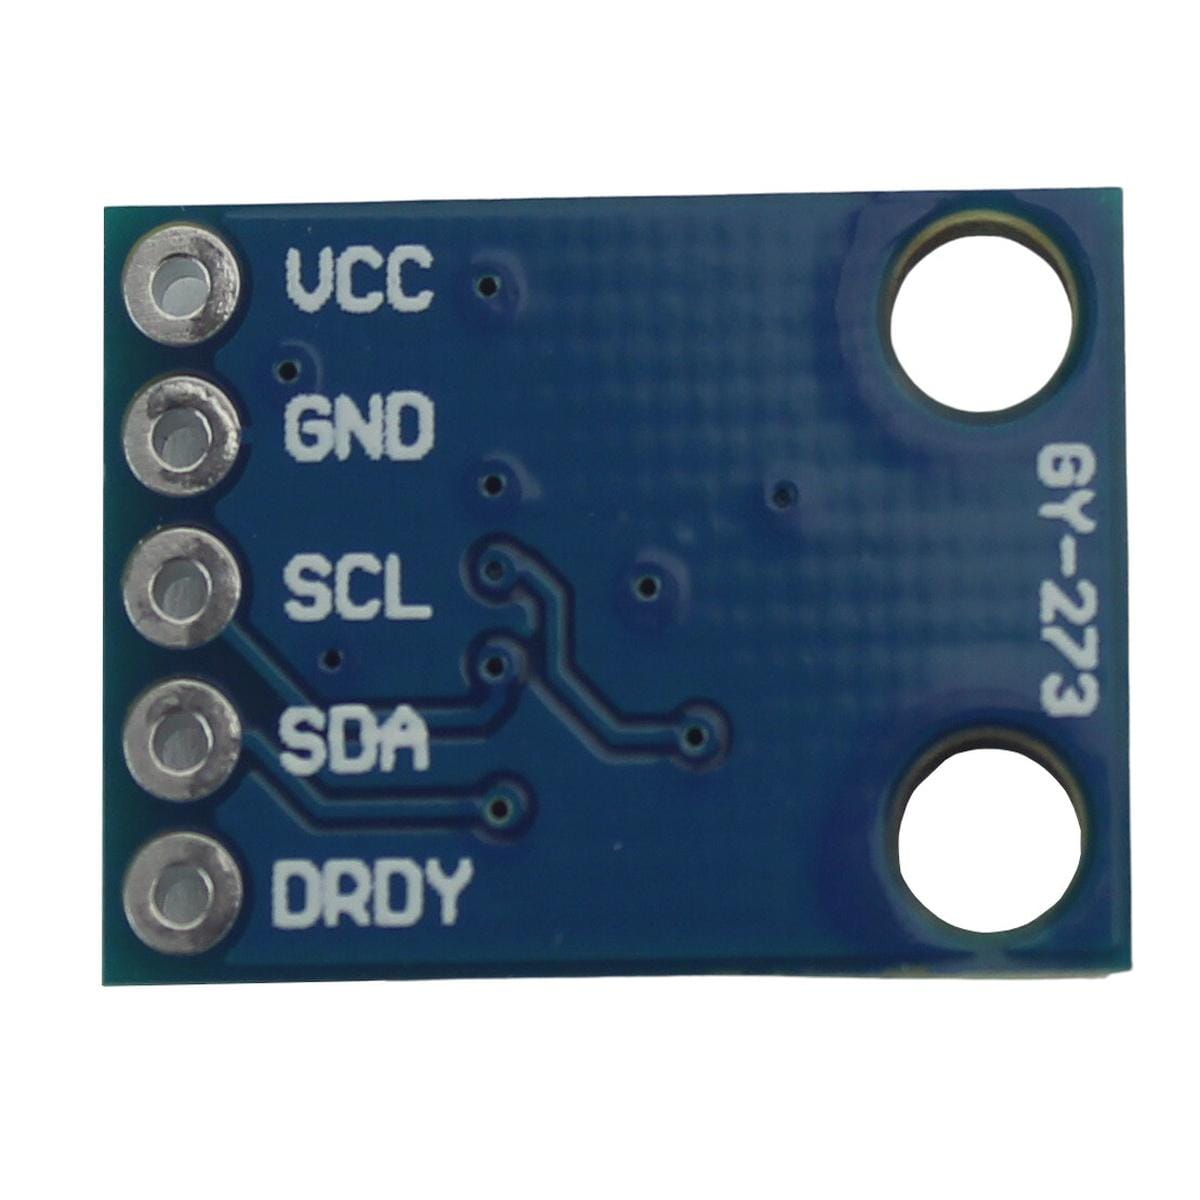
A panel tápellátását külön kell kezelni a QMC5883P chip tápadatától. A QMC5883P félvezető 2,5-3,6 V üzemi tartományú, a konkrét GY-273 panel VCC tartománya ennél a változatnál 3.3V…5V lehet (a feszültség-stabilizártort tartalmazza).
A kész rendszer mechanikai környezete legalább akkora súllyal esik latba, mint a szenzor felbontása. Acél szerelvény, motor, hangszóró, mágnes és nagyáramú vezeték mind képes helyi eltérést létrehozni.
Fontos korlátok, amikkel számolni kell
- Gyorsulás méréséhez külön gyorsulásmérő szükséges.
- Forgási sebesség méréséhez giroszkóp szükséges.
- Dőléskompenzált térbeli tájoláshoz legalább magnetométer és gyorsulásmérő együttes feldolgozása szükséges, mozgó rendszerben gyakran giroszkóppal kiegészítve.
- Erős vagy változó mágneses zavarforrás közvetlen közelében a magnetométer irányadata jelentősen torzulhat.
- Nagy pontosságú mérőrendszernél a teljes beépített rendszer kalibrációja, mechanikai kialakítása és mágneses tisztasága határozza meg az elérhető eredményt.
- Meglévő QMC5883L vagy HMC5883L szoftver változtatás nélküli használatához más chipváltozat szükséges.
Egy részlet, amin sok múlhat
Iránytűnél könnyű csak a programra figyelni, miközben a panel helye sokszor nagyobb hibát visz a mérésbe. A motorhoz, hangsugárzóhoz vagy nagyáramú tápvezetékhez közel szerelt magnetométer pontosan mérheti a helyi mágneses teret, csak éppen ez a tér már jelentősen eltérhet a Föld mágneses terétől.
A kalibráció ezért a kész mechanikában kap értelmet. Ha később megváltozik a szenzor környezete, például akkumulátor, acél szerelvény vagy kábelezés kerül mellé, a korábbi korrekció már más mágneses környezethez tartozik.
Műszaki jellemzők
| Jellemző | Érték |
|---|---|
| Terméktípus: | háromtengelyes magnetométer modul |
| Panelazonosító: | GY-273 |
| Érzékelőchip: | QST QMC5883P, HP5883 jelöléssel |
| Érzékelt tengelyek: | X, Y, Z |
| Mérési elv: | magnetorezisztív mágneses térérzékelés |
| ADC felbontása: | 16 bit |
| Kommunikáció: | I2C |
| I2C cím: | 0x2C |
| Választható mérési tartomány: | ±2 G, ±8 G, ±12 G, ±30 G |
| Legnagyobb teljes mérési tartomány: | ±30 Gauss |
| Érzékenység ±2 G tartományban: | 15000 LSB/G |
| Érzékenység ±8 G tartományban: | 3750 LSB/G |
| Érzékenység ±12 G tartományban: | 2500 LSB/G |
| Érzékenység ±30 G tartományban: | 1000 LSB/G |
| Normál mód adatsebessége: | 10, 50, 100 vagy 200 Hz |
| Folyamatos mód legnagyobb adatsebessége: | 1500 Hz |
| Chip tápfeszültsége: | 2,5-3,6 V |
| Panel VCC tápfeszültsége: | 3.3V…5V |
| Panel I2C logikai szintje: | 3.3V |
| Chip működési hőmérséklete: | -40…+105 °C |
| Chip tipikus irányszög-pontossága: | 1-2°, megfelelő alkalmazási és kalibrációs feltételekkel |
| QMC5883L regiszterkompatibilitás: | eltérő regisztertérkép, QMC5883P-kezelés szükséges |
| HMC5883L regiszterkompatibilitás: | eltérő regisztertérkép, QMC5883P-kezelés szükséges |
Dokumentáció
- QMC5883P műszaki adatlap QST Corporation
- Adafruit QMC5883P Arduino könyvtár GitHub
- QMC5883P Arduino használati példa Adafruit Learning System
Csomag
- 1x GY-273 (QMC5883P – HP5883) háromtengelyes magnetométer – mágnesesség/iránytű szenzor
- 1x tüskesor


Értékelések
Még nincsenek értékelések.