
Leírás
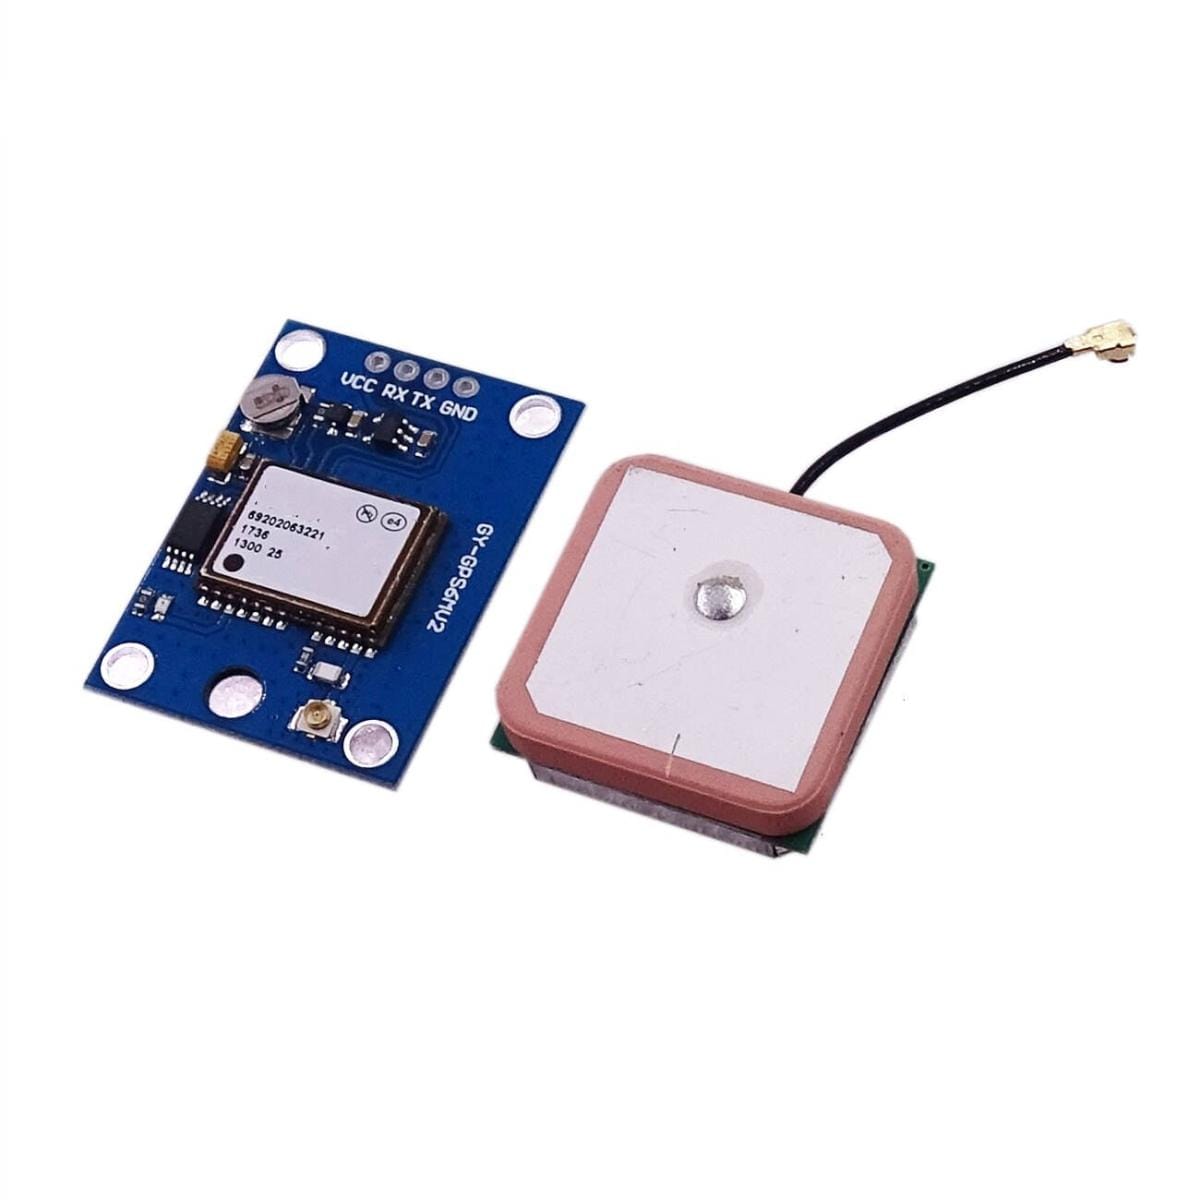
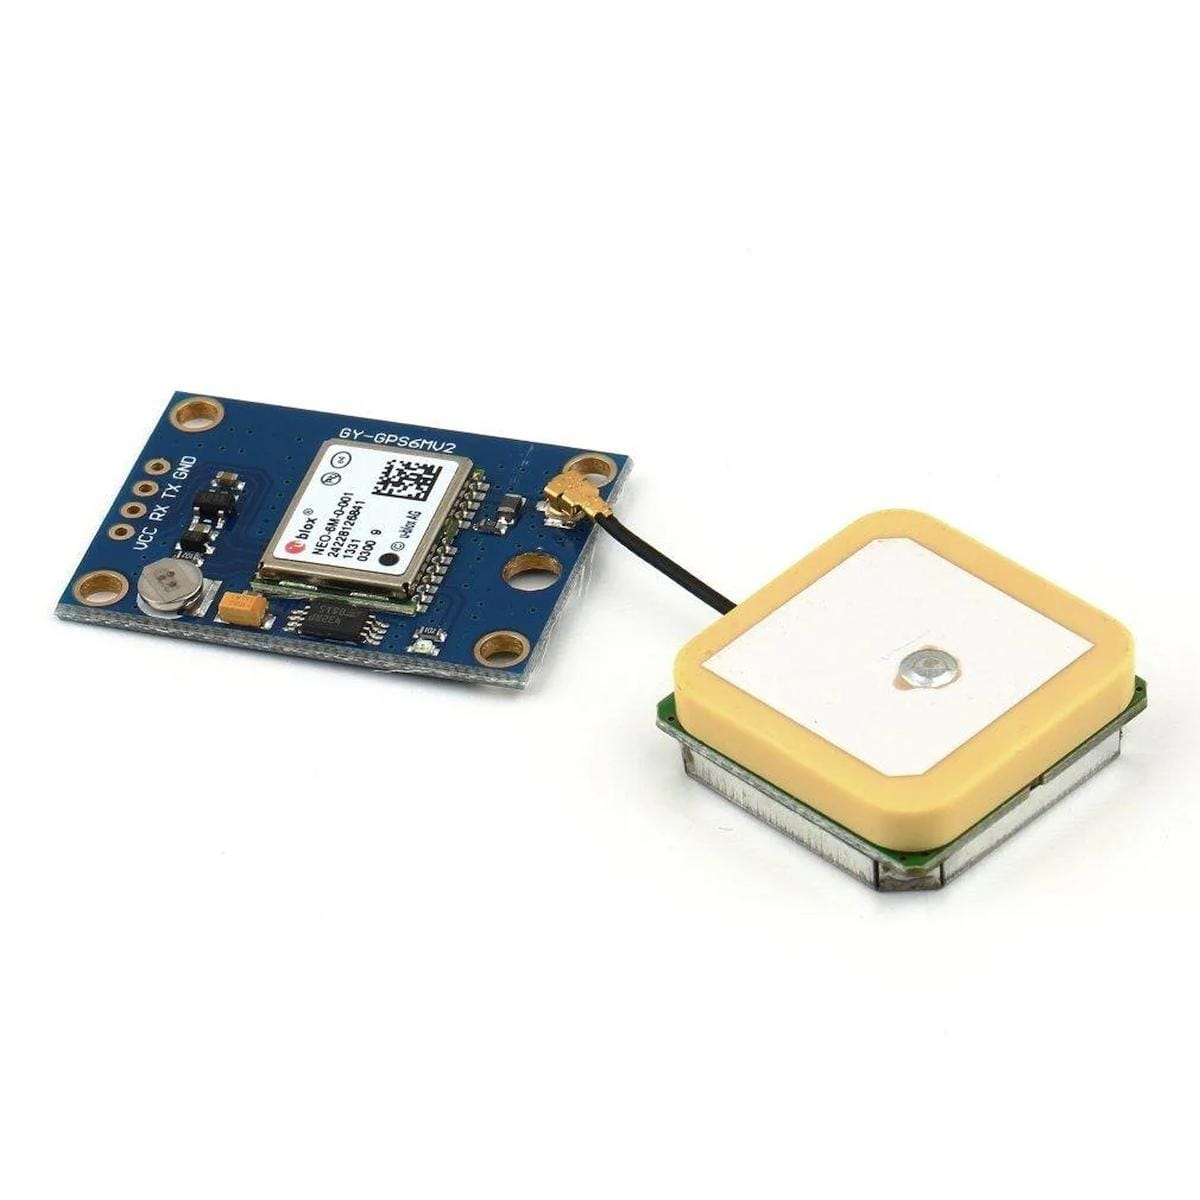
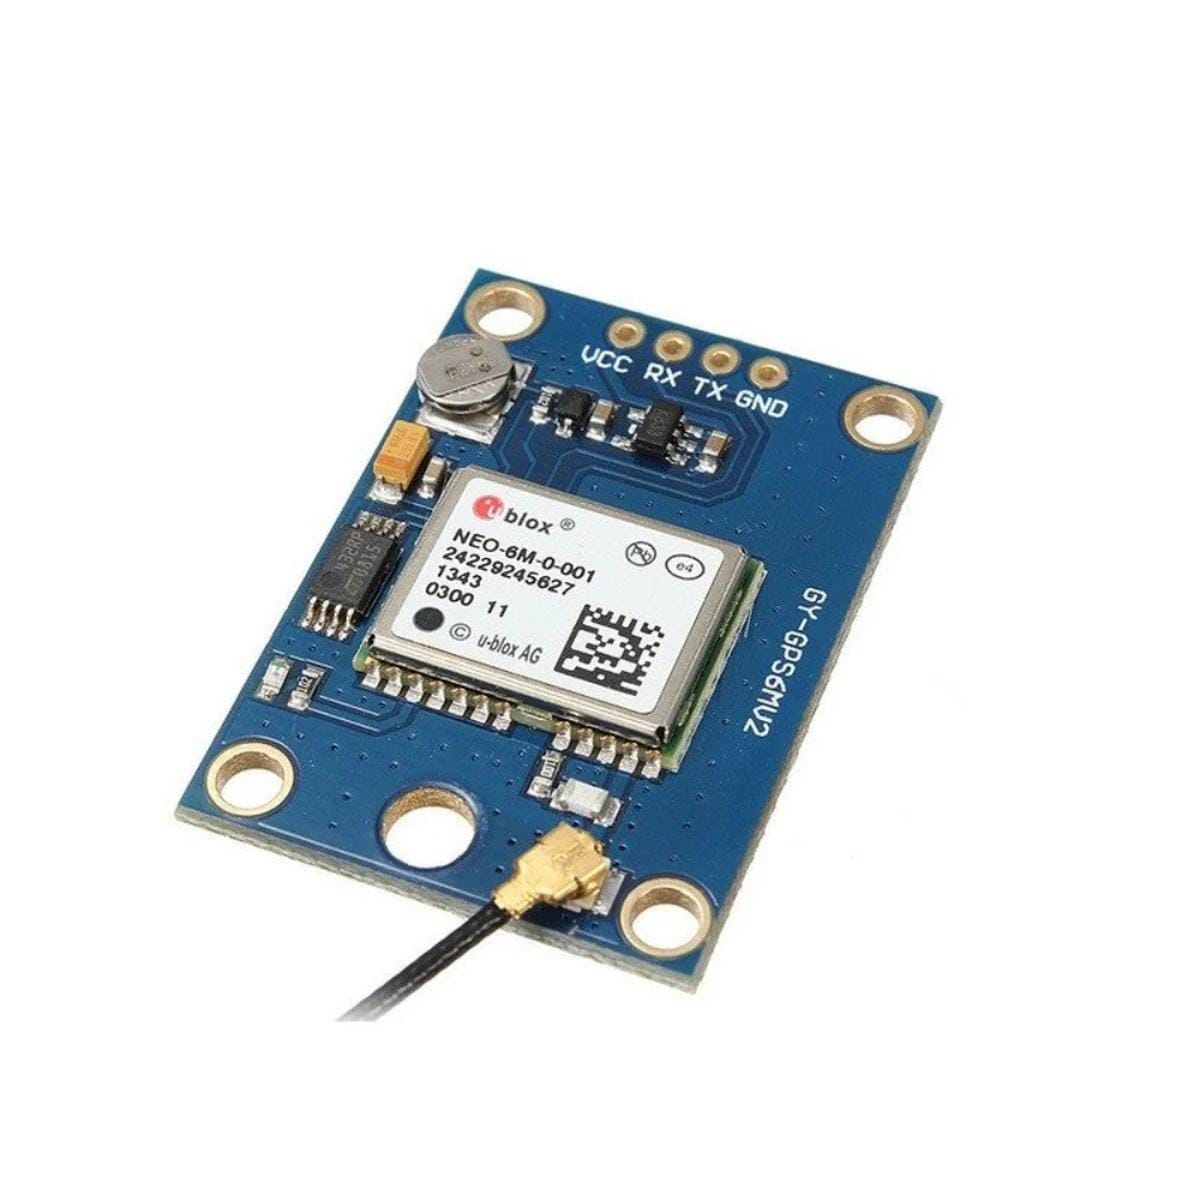
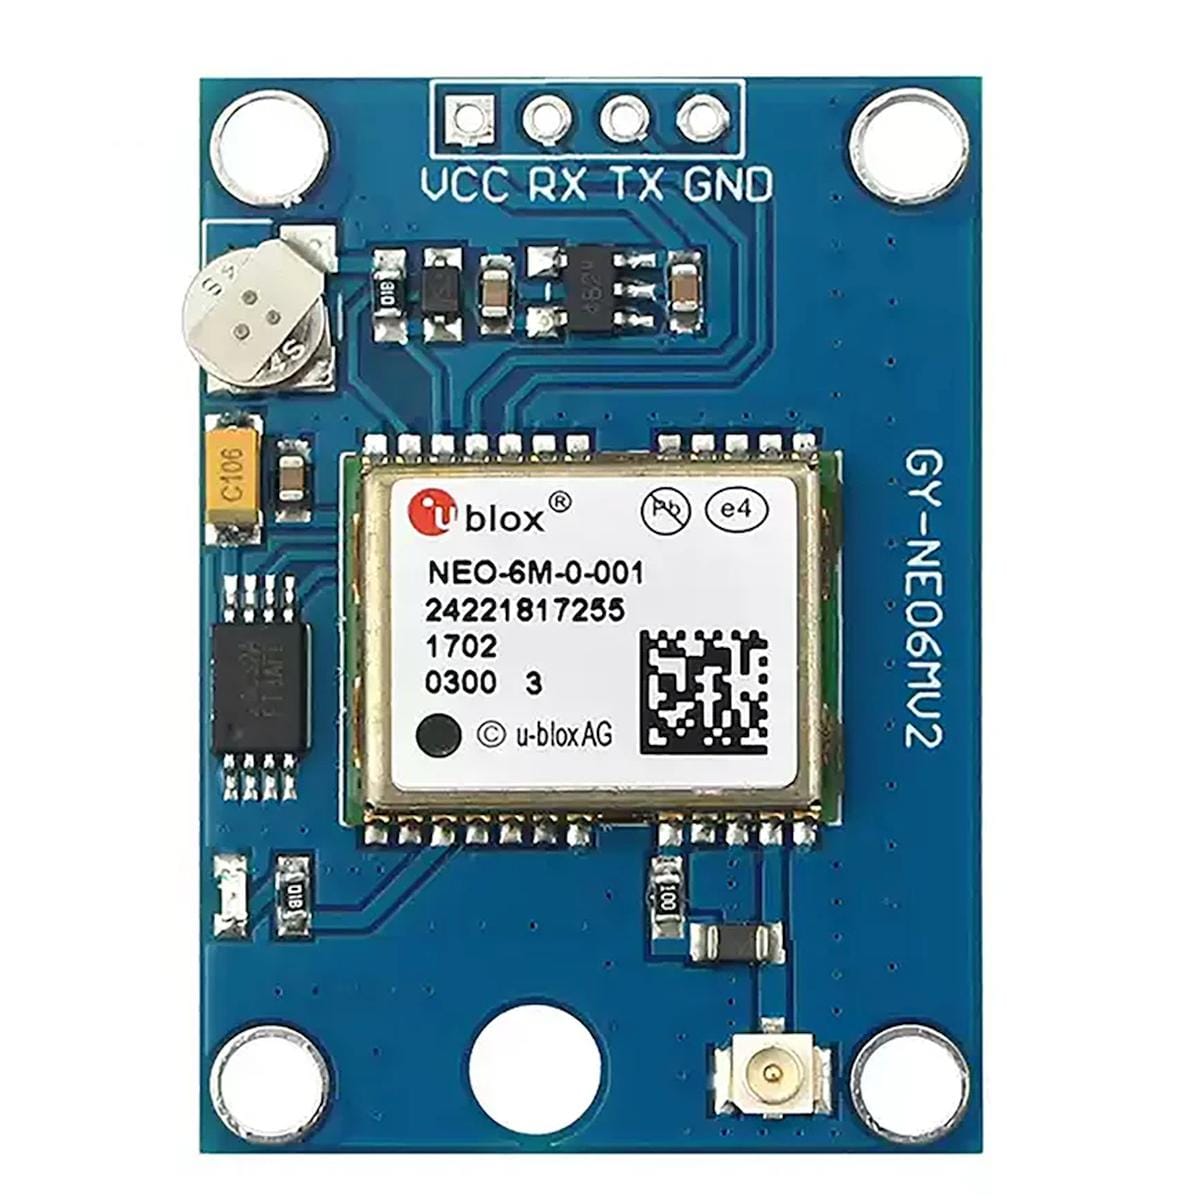
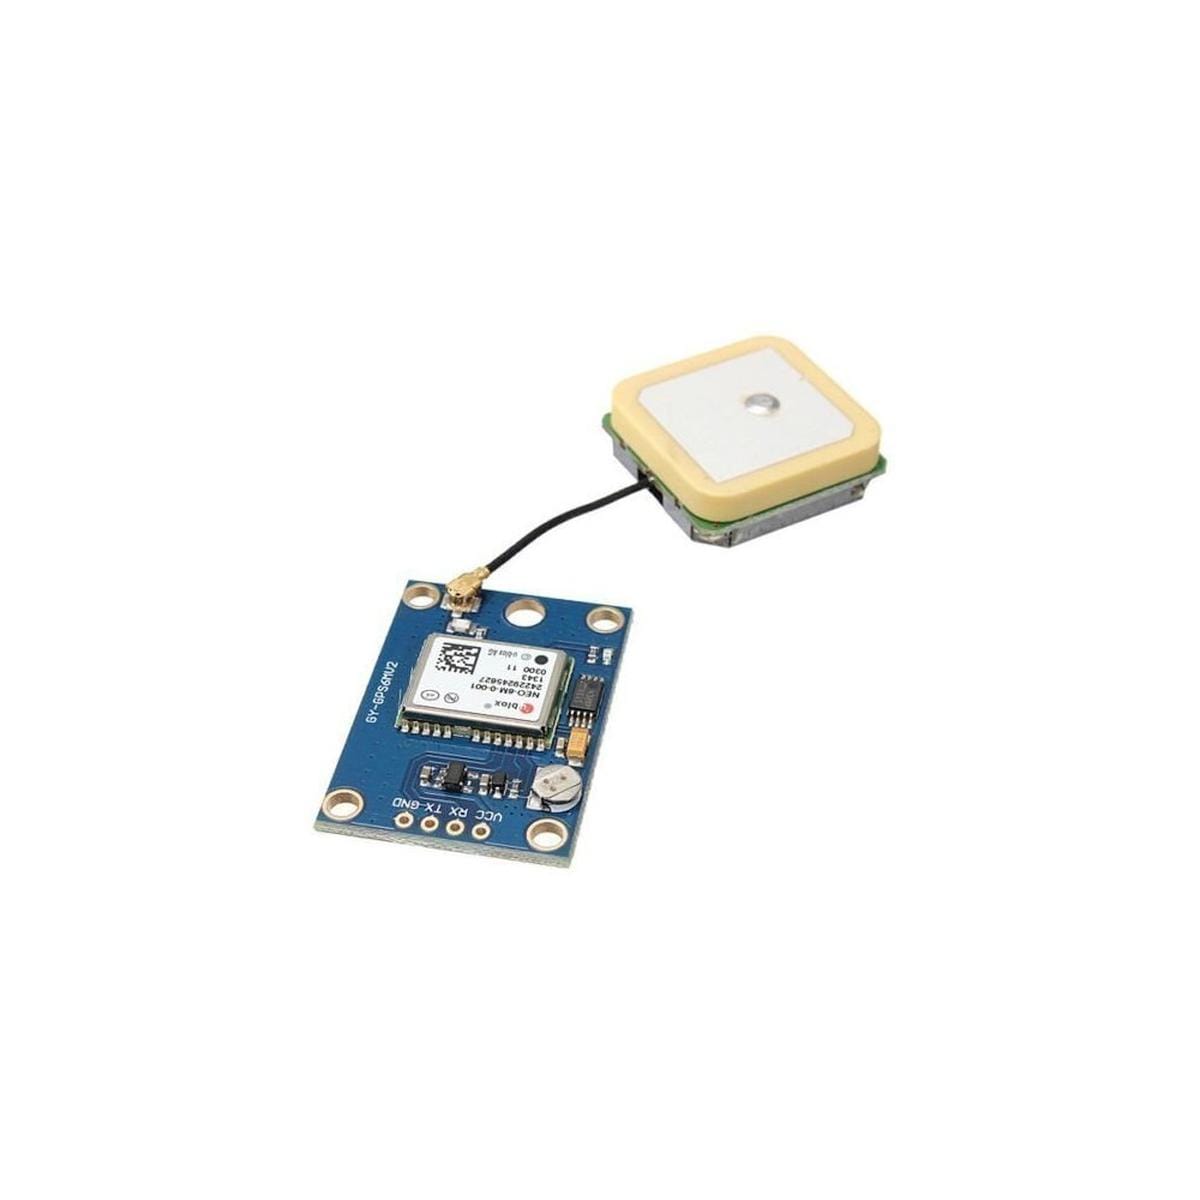
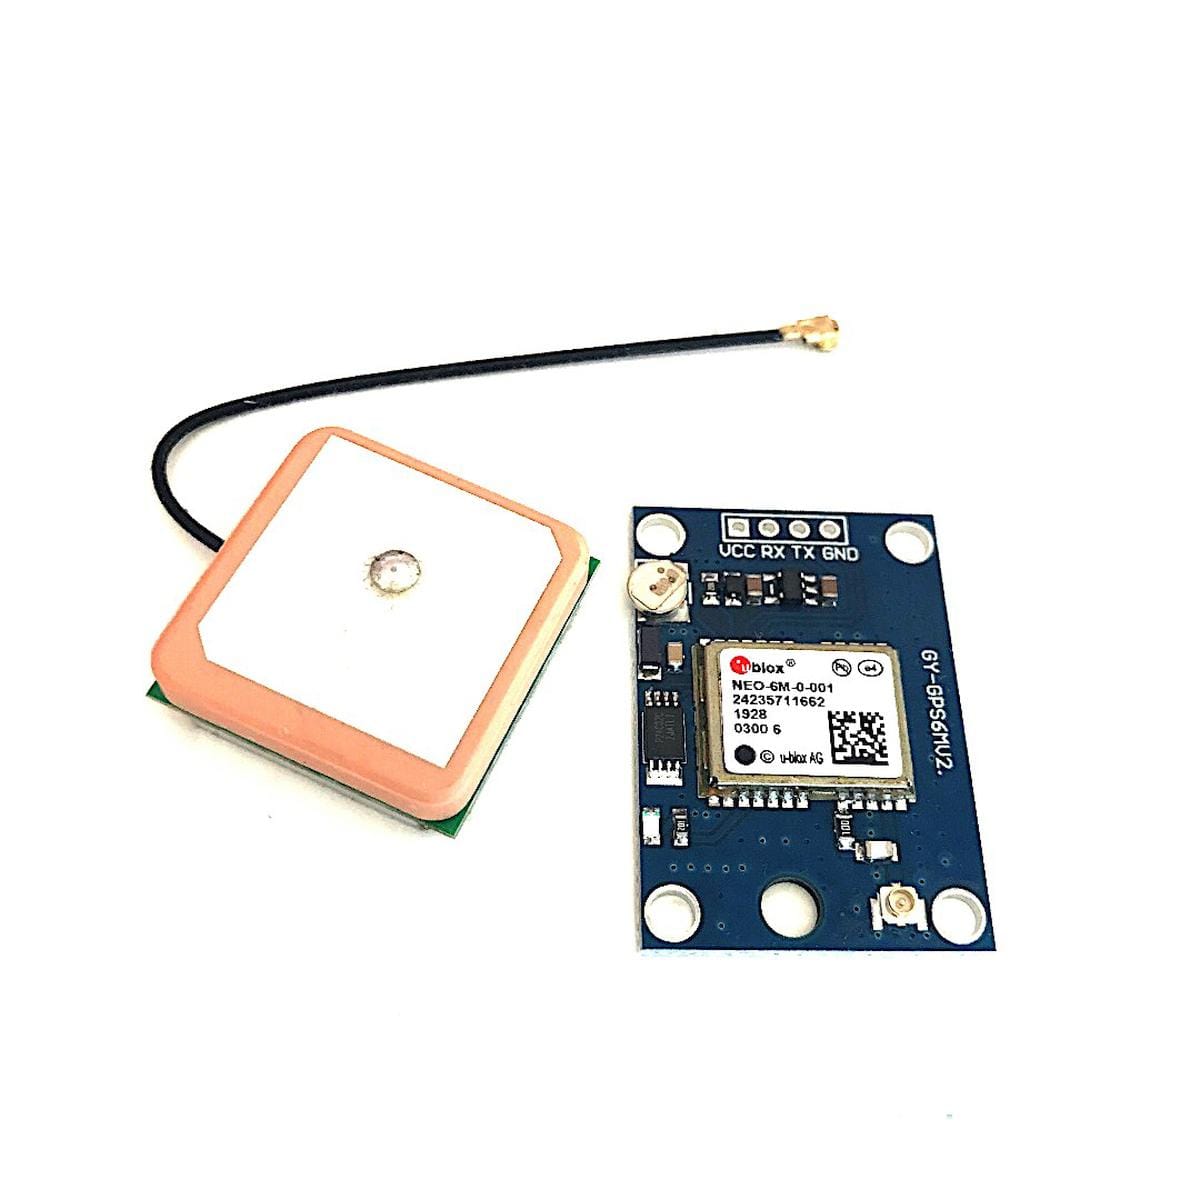
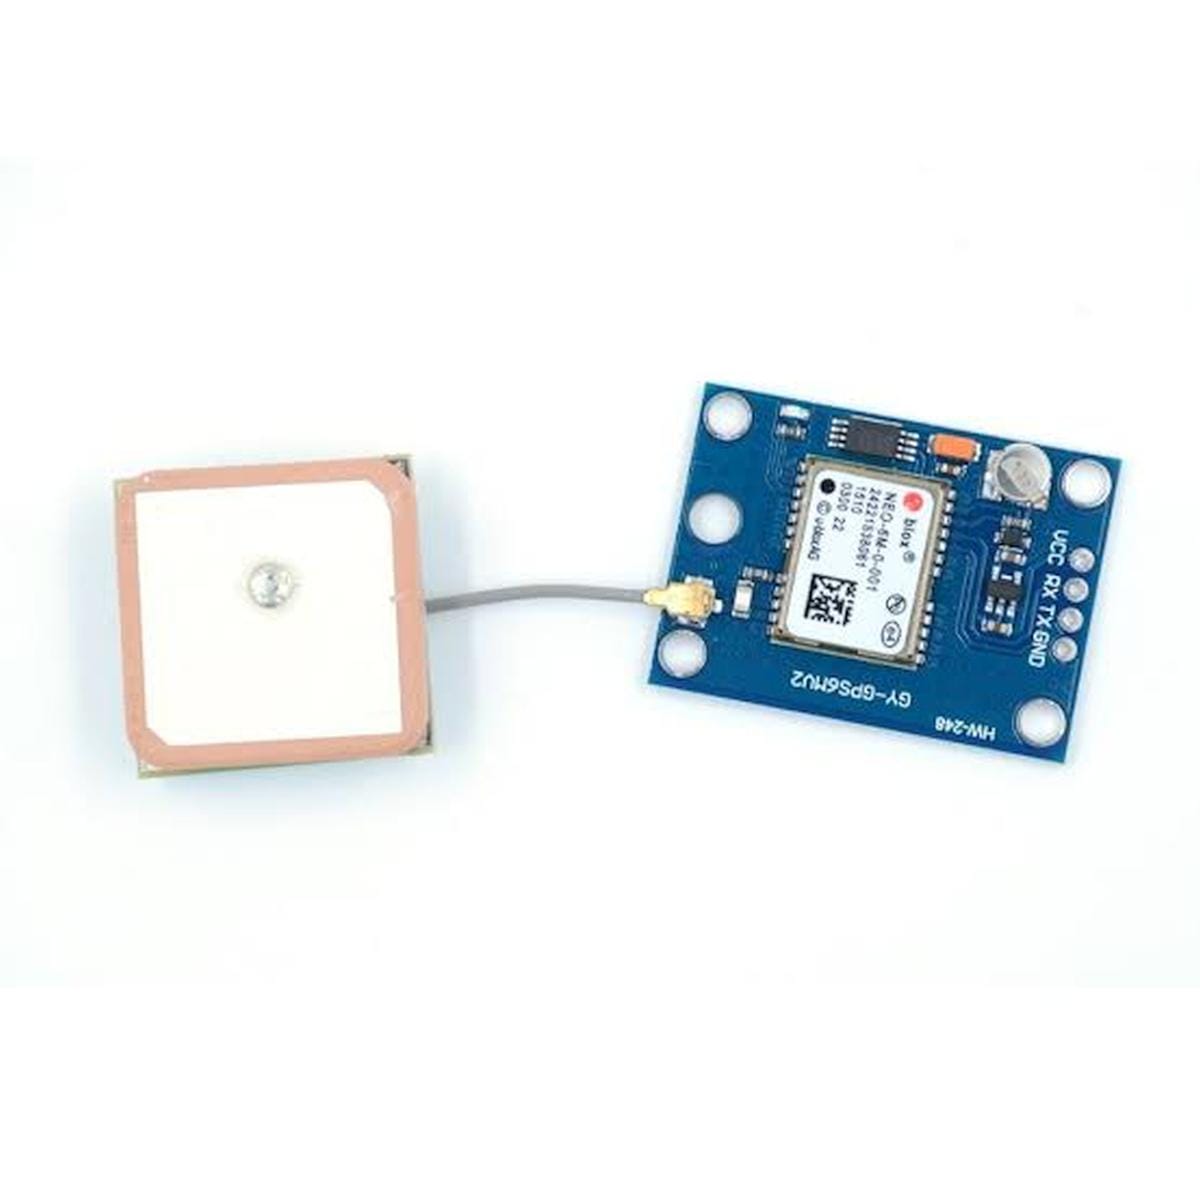
A NEO-6M GPS helymeghatározó modul nagy kerámiaantennával olyan mikrokontrolleres és beágyazott rendszerekhez használható, ahol földrajzi helyzetre, GPS-időre vagy mozgási adatokra van szükség. A modul lelke az u-blox NEO-6M vevő, amely a kiszámított navigációs adatokat UART soros kapcsolaton továbbítja a vezérlő felé.
A panelhez 25 × 25 mm-es kerámiaantenna tartozik, ezért alap GPS-kísérletekhez külön antenna nélkül is használható. Külső antenna csatlakoztatására u.FL aljzat áll rendelkezésre. A konfiguráció tárolását EEPROM segíti, így a módosított beállítások áramtalanítás után is megőrizhetők.
Alapbeállításban a soros kommunikáció 9600 bit/s sebességgel működik, a navigációs eredmény pedig másodpercenként egyszer frissül. A NEO-6M legfeljebb 5 Hz navigációs frissítésre állítható. A két adat más feladatot ír le: a baud rate az UART adatátvitel sebessége, a frissítési frekvencia pedig azt mutatja meg, milyen gyakran készül új pozíció.
A GPS-vétel minőségét nagyban meghatározza az antenna elhelyezése. Szabad ég alatt vagy ablak közelében több műhold jele érhető el, míg épületen belül, fémburkolat mögött vagy erősen árnyékolt környezetben a pozíció megszerzése hosszabb ideig tarthat.
Mikor építsd be?
A NEO-6M GPS helymeghatározó modul nagy kerámiaantennával a műholdakról érkező rádiójelekből számítja ki a helyzetet, majd az eredményt soros adatként küldi tovább a mikrokontrollernek vagy számítógépnek.
Az UART adatfolyamban NMEA mondatok érkeznek. Ezek többek között a földrajzi szélességet és hosszúságot, az időadatokat, a mozgási információkat és a pozíció érvényességéhez kapcsolódó adatokat tartalmazzák. Arduino környezetben a TinyGPS vagy TinyGPS++ könyvtár kényelmesen feldolgozza ezeket az üzeneteket, így a programnak nem kell karakterenként elemeznie az NMEA sorokat.
A helymeghatározás önállóan működik, mobilhálózat vagy internetkapcsolat nélkül. Ha a koordinátákat egy másik eszközre vagy szerverre is továbbítani kell, ahhoz külön adatkapcsolat szükséges, például Wi-Fi, LoRa vagy mobilhálózati modem.
Így működik a gyakorlatban
A panel 3,3-5 V DC tápfeszültségről használható. Az UART kommunikáció 3,3 V TTL jelszintű, ezért a vezérlő soros interfészének logikai szintjét is figyelembe kell venni. A GPS modul TX kimenetét a vezérlő RX bemenetére kell kötni, a közös működéshez pedig a GND pontokat is össze kell kapcsolni.
Bekapcsolás után a vevő megkeresi az elérhető GPS műholdakat, majd megfelelő számú használható jelből kiszámítja a pozíciót. Hidegindításnál a tipikus első helymeghatározási idő körülbelül 27 másodperc. Olyan indulásnál, amikor a szükséges háttéradatok még rendelkezésre állnak, a hot start tipikusan körülbelül 1 másodperc.
A NEO-6M tipikus vízszintes GPS-pontossága 2,5 m megfelelő vételi körülmények között. Ez útvonalnaplózáshoz, járműhelyzet követéséhez, terepi mérőállomáshoz és sok robotikai feladathoz használható pontossági tartomány. Centiméteres helymeghatározáshoz RTK-képes GNSS rendszer való.
Milyen helyzetekben érdemes használni?
- Mobil robot vagy jármű földrajzi helyzetének meghatározására.
- Útvonalnaplózó és járműkövető rendszer GPS-adatforrásaként.
- Terepi adatgyűjtőben a mérési adatok hely- és időbélyegzéséhez.
- Arduino, ESP32 vagy más mikrokontrolleres navigációs kísérletben.
- GPS-időt használó órákhoz és időszinkronizáló projektekhez.
- Geocachinghez, térképes oktatási feladatokhoz és helyfüggő alkalmazásokhoz.
- Repülésvezérlő vagy egyéb beágyazott rendszer mellett, ha az UART GPS-adatot képes fogadni.
Mire kell figyelni beüzemeléskor?
| Mire figyelj? | Mit okoz? |
|---|---|
| Van megfelelő rálátása az antennának az égboltra? | Gyenge vételnél hosszabb lehet a pozíció megszerzése, és kevesebb műhold használható. |
| Megfelelő tápfeszültséget kap a panel? | A modul 3,3-5 V DC tápellátással használható. |
| Milyen logikai szintet használ az UART? | A GPS soros kommunikációja 3,3 V TTL jelszintű. |
| Helyesen van összekötve a TX és az RX? | A modul TX kimenete a vezérlő RX bemenetére kerül, a vezérlő TX kimenete pedig a modul RX pontjára. |
| A program ugyanazt a soros sebességet használja, mint a GPS modul? | Alapbeállításban 9600 bit/s szükséges az UART kommunikációhoz. |
| Milyen gyakran kell új helyadat? | Az alapfrissítés 1 Hz, a NEO-6M legfeljebb 5 Hz navigációs frissítésre állítható. |
| Milyen környezetben kerül az antenna? | Fémház, vasbeton szerkezet és erősen árnyékolt hely csökkentheti a vehető műholdjelek számát. |
Ezt nézd meg, mielőtt döntesz
Az 1 Hz-es alapfrissítés másodpercenként egy új navigációs eredményt jelent. Általános útvonalrögzítéshez, helynaplózáshoz és lassabban mozgó eszközökhöz ez gyakran elegendő. Gyorsabban mozgó robotnál vagy sűrűbb pozíciómintavételnél az 5 Hz-es maximális frissítés válhat fontos választási adattá.
A 2,5 m-es tipikus vízszintes pontosság a hagyományos GPS-helymeghatározás nagyságrendje. Egy jármű útvonalának kirajzolásánál vagy egy terepi mérőpont helyének rögzítésénél jól használható, keskeny nyomvonal követéséhez vagy centiméteres szabályozáshoz viszont pontosabb helymeghatározási rendszer szükséges.
A 9600 bit/s UART sebesség és az 1 Hz-es navigációs frissítés két külön beállítás. A soros sebesség azt határozza meg, milyen gyorsan jutnak át az adatok a GPS és a vezérlő között. A navigációs frissítés azt adja meg, milyen gyakran készül új helymeghatározási eredmény.
Az antenna helye legalább ennyire fontos. Egy jól bekötött modul beltérben is küldhet folyamatos NMEA adatfolyamot, miközben még nincs érvényes pozíció. A programban ezért a GPS-fix érvényességét is kezelni kell.
Ahol már más megoldást érdemes választani
- Centiméteres helymeghatározáshoz RTK-képes GNSS vevő szükséges.
- Galileo, BeiDou vagy több műholdrendszer egyidejű használatához újabb, többkonstellációs GNSS modul illik a feladathoz.
- Az 5 Hz-nél gyorsabb navigációs frissítést igénylő rendszerhez nagyobb frissítési sebességű vevő szükséges.
- Tartósan beltéri helymeghatározáshoz olyan technológiát érdemes használni, amelyet épületen belüli pozicionálásra terveztek.
- Távoli nyomkövetéshez a GPS-vevő mellé külön kommunikációs kapcsolat kell.
- Nagy pontosságú robotvezérléshez a GPS mellett további érzékelők vagy korrekciós rendszer is szükséges lehet.
Egy részlet, amin sok múlhat
Első beüzemeléskor sok félreértést okoz, hogy a soros monitoron már látszanak az NMEA mondatok, miközben a koordináta még nem érvényes. Az adatfolyam megjelenése azt mutatja, hogy az UART kapcsolat működik. Az érvényes helymeghatározáshoz a vevőnek megfelelő műholdjeleket is kell találnia.
A programban ezért érdemes külön kezelni az adat érkezését és a GPS-fix állapotát. Így a vezérlő csak olyan koordinátával dolgozik tovább, amelyhez már érvényes navigációs eredmény tartozik.
Műszaki jellemzők
| Jellemző | Érték |
|---|---|
| Típus: | NEO-6M / GY-NEO6MV2 / NEO-6MV2 |
| GPS vevő: | u-blox NEO-6M |
| Műholdrendszer: | GPS |
| Vevőcsatornák száma: | 50 |
| Tápfeszültség: | 3,3-5 V DC |
| Áramfelvétel: | kb. 40-67 mA |
| Kommunikáció: | UART, TX/RX |
| UART logikai szint: | 3,3 V TTL |
| Alapértelmezett UART sebesség: | 9600 bit/s |
| Beállítható UART sebesség: | 1200-115200 bit/s |
| Alapértelmezett navigációs frissítés: | 1 Hz |
| Maximális navigációs frissítés: | 5 Hz |
| Tipikus vízszintes GPS-pontosság: | 2,5 m |
| Hidegindítás tipikus ideje: | 27 s |
| Melegindítás tipikus ideje: | 1 s |
| NMEA adatátvitel: | igen |
| Kerámiaantenna: | 25 × 25 mm |
| Külső antennacsatlakozás: | u.FL |
| EEPROM: | igen |
| NYÁK mérete: | kb. 25 × 35 mm |
| Antennával együtt: | kb. 25 × 45 mm |
| Arduino kompatibilitás: | UART kapcsolaton |
| ESP8266 / ESP32 kompatibilitás: | UART kapcsolaton |
| Raspberry Pi kompatibilitás: | UART kapcsolaton |
| STM32 kompatibilitás: | UART kapcsolaton |
Dokumentáció
- u-blox NEO-6M hivatalos adatlap [u-blox]
- Arduino TinyGPS könyvtár [GitHub]
- NEO GPS modul – Műszaki dokumentáció, Arduino eljáráskönyvtár, adatlap, UBlox PC GPS konfiguráló szoftver (Windows)
- Gyártói honlap
Csomag
- 1 db NEO-6M GPS helymeghatározó modul nagy kerámiaantennával
- 1 db 25 × 25 mm-es kerámiaantenna
FAQ/GYIK
<section class="product-faq" aria-labelledby="product-faq-title">
 <h2 id="product-faq-title">Gyakran ismételt kérdések a NEO-6MV2 GPS helymeghatározó modul nagy kerámiaantennával termékről</h2>

 <article class="faq-item">
 <h3>Mire használható a NEO-6MV2 GPS modul?</h3>
 <p>A <strong>NEO-6MV2 GPS helymeghatározó modul nagy kerámiaantennával</strong> földrajzi helyzetet, GPS-időt és mozgáshoz kapcsolódó adatokat szolgáltat a vezérlőnek. Robotokban, útvonalnaplózókban, terepi adatgyűjtőkben és helyfüggő mikrokontrolleres projektekben használható.</p>
 </article>

 <article class="faq-item">
 <h3>Hogyan kapcsolható a NEO-6MV2 Arduino vagy ESP32 vezérlőhöz?</h3>
 <p>A modul UART soros kapcsolatot használ TX és RX vezetékkel. A GPS TX kimenetét a vezérlő RX bemenetére kell kötni, a közös működéshez pedig a GND pontokat is össze kell kapcsolni.</p>
 </article>

 <article class="faq-item">
 <h3>Milyen tápfeszültségről működik a NEO-6MV2 panel?</h3>
 <p>A <strong>NEO-6MV2 GPS helymeghatározó modul nagy kerámiaantennával</strong> 3,3-5 V DC tápfeszültségről használható. Az UART kommunikáció 3,3 V TTL jelszintű.</p>
 </article>

 <article class="faq-item">
 <h3>Mit jelent az 1 Hz-es navigációs frissítés?</h3>
 <p>Az 1 Hz-es beállítás másodpercenként egy új navigációs eredményt jelent. A NEO-6M vevő legfeljebb 5 Hz-es navigációs frissítésre konfigurálható.</p>
 </article>

 <article class="faq-item">
 <h3>Mi a különbség a 9600 bit/s UART sebesség és az 1 Hz GPS-frissítés között?</h3>
 <p>A 9600 bit/s azt határozza meg, milyen sebességgel haladnak az adatok az UART kapcsolaton. Az 1 Hz azt mutatja meg, milyen gyakran készít a GPS-vevő új navigációs eredményt.</p>
 </article>

 <article class="faq-item">
 <h3>Milyen pontosságra lehet számítani a NEO-6M vevővel?</h3>
 <p>A NEO-6M tipikus vízszintes GPS-pontossága megfelelő vételi körülmények között 2,5 m. Útvonalrögzítéshez és általános helymeghatározási projektekhez ez használható tartomány, centiméteres pozicionáláshoz RTK-képes rendszer szükséges.</p>
 </article>

 <article class="faq-item">
 <h3>Mennyi idő alatt ad érvényes pozíciót bekapcsolás után?</h3>
 <p>A tipikus hidegindítási és melegindítási idő körülbelül 27 másodperc. Hot start esetén, amikor a szükséges háttéradatok rendelkezésre állnak, a tipikus indulási idő körülbelül 1 másodperc.</p>
 </article>

 <article class="faq-item">
 <h3>Használható a NEO-6MV2 épületen belül?</h3>
 <p>A GPS vételi minősége a műholdak láthatóságától függ. Ablak közelében kialakulhat használható vétel, az épület belsejében vagy erősen árnyékolt helyen viszont jelentősen csökkenhet a vehető műholdak száma.</p>
 </article>

 <article class="faq-item">
 <h3>Csatlakoztatható külső GPS antenna a modulhoz?</h3>
 <p>A panel u.FL antennacsatlakozóval rendelkezik, ezért megfelelő GPS antenna is használható vele. Az alapcsomag 25 × 25 mm-es kerámiaantennát tartalmaz.</p>
 </article>

 <article class="faq-item">
 <h3>Szükséges internet vagy SIM-kártya a helymeghatározáshoz?</h3>
 <p>A GPS-koordináták kiszámításához a modul közvetlenül a műholdjelet használja. Távoli követéshez külön adatkapcsolat szükséges, amely a már kiszámított pozíciót továbbítja.</p>
 </article>

 <article class="faq-item">
 <h3>Mire szolgál az EEPROM a NEO-6MV2 panelen?</h3>
 <p>Az EEPROM a GPS-vevő konfigurációs beállításainak tárolására használható. Így a módosított paraméterek áramtalanítás után is megőrizhetők.</p>
 </article>

 <article class="faq-item">
 <h3>Milyen Arduino könyvtár használható a NEO-6MV2 GPS modulhoz?</h3>
 <p>Az UART-on érkező NMEA adatok feldolgozására a TinyGPS és a TinyGPS++ könyvtár használható. Ezek a nyers NMEA mondatokból közvetlenül kezelhető koordináta-, idő- és mozgási adatokat készítenek a program számára.</p>
 </article>
</section>
A NEO-6M GPS helymeghatározó modul nagy érzékenységű, stabil működésű egység, kifejezetten Arduino, ESP8266/ESP32, Raspberry Pi és más mikrokontrolleres rendszerekhez. Nagy méretű, 25 × 25 mm-es kerámia antennája megbízható műholdkapcsolatot biztosít még városi vagy gyengébb vételi környezetben is. A beépített EEPROM tárolja a konfigurációt, így a beállítások áramtalanítás után is megmaradnak. Ideális választás drónok, robotok, adatgyűjtő rendszerek és bármely helymeghatározást igénylő fejlesztés számára.
Működési elv és technikai magyarázat
A modul központi eleme az u-blox NEO-6M GPS vevőchip, amely UART soros kommunikációval kapcsolódik a vezérlőhöz. A 25 × 25 mm-es kerámia antenna a GPS műholdak jelét fogadja, a beépített alacsony zajú erősítő (LNA) pedig javítja a vétel minőségét.
Az EEPROM lehetővé teszi a felhasználói konfigurációk mentését, például a frissítési sebesség beállítását. A modul 3,3 V-os feszültségszabályzóval rendelkezik, így közvetlenül használható 3,3 V és 5 V logikai szintű rendszerekkel is.
A GPS adatok NMEA formátumban érkeznek (pl. $GPGGA, $GPRMC), amelyek könnyen feldolgozhatók Arduino és más mikrokontroller platformokon. Teljes mértékben kompatibilis az elterjedt Arduino és ESP GPS könyvtárakkal, így egyszerűen integrálható.
A GPS: műholdas helymeghatározás, nyomkövetésre alkalmas – ahol a kapott adatok soros porton külső eszköz felé továbbíthatóak. A nagyszelektivitású uBLOX NEO 6MV2 GPS vevő a uFL csatlakozáson külső antennára csatlakoztatható.
Ismert nevei még: NEO-6M, NEO-6M NEO6MV2
Felhasználási lehetőségek
- Drónok, robotok automatikus navigációja
- Járműkövetés és GPS alapú nyomkövető rendszerek
- Adatrögzítő állomások hely- és időbélyegzéssel
- Időszinkronizálás GPS alapú pontos idő beállításához
- Terepi kutatások, geocaching és helyfüggő projektek
Jellemzők
- Kerámia antenna támogatása,
- GPS modul UART kommunikáció,
- 1 sec precíziós időalap,
- PC szoftver támogatás,
- Hardware és software sorosport támogatás,
- 5V/3V3 jelszintillesztés,
- TinyGPS/TinyGPS++/Adafruit_GPS függvénykönyvtár támogatás,
- RTC elem: igen
Strukturált műszaki jellemzők
- GPS vevőchip: u-blox NEO-6M
- Tápfeszültség: 3,3-5 V DC
- Áramfelvétel: ~40-67 mA,
- GPS UART: 9600bps (konfigurálható: 1200 .. 115.200bps)
- Logikai szint: 3,3 V TTL (5 V tolerant bemenetek)
- Kommunikáció: UART soros port (TX, RX)
- Frissítési sebesség: 1 Hz (alapbeállítás), konfigurálható max. 5 Hz
- Pozíció pontossága: 2,5 m CEP (tipikus)
- Hidegindítási idő: ~27 s
- Melegindítási idő: ~1 s
- Antenna típusa: 25 × 25 mm kerámia antenna
- EEPROM: Konfiguráció tárolására
- Méretek: kb. 25 × 35 mm nyák, antenna + nyák kb. 25 × 45 mm
- Rögzítés: 4 furatos NYÁK
- Kompatibilitás: Arduino, ESP8266, ESP32, Raspberry Pi, STM32, más MCU-k
Dokumentáció
- u-blox NEO-6M hivatalos adatlap [u-blox]
- Arduino TinyGPS könyvtár [GitHub]
- NEO GPS modul – Műszaki dokumentáció, Arduino eljáráskönyvtár, adatlap, UBlox PC GPS konfiguráló szoftver (Windows)
- Gyártói honlap
Csomag
- 1x NEO-6M GPS modul,
- 1x kerámia antenna.



borzsonyi.isti –
Tökéletesen működik. Gyorsan talál műholdat.