
Leírás
Egy kültéri mérőállomásnál, járműkövetőnél vagy útvonalrögzítőnél előbb-utóbb szükség lehet a földrajzi helyzetre is. Az NEO-M8N GPS modul műholdjelekből számítja ki a pozíciót, majd UART soros kapcsolaton továbbítja az eredményt a vezérlőnek. Arduino, ESP32, ESP8266 vagy Raspberry Pi mellett így külön műholdas jelfeldolgozás megírása nélkül lehet koordinátákat, sebességet és időinformációt felhasználni.
A panel u-blox NEO-M8N vevőre épül, és több műholdas navigációs rendszert támogat, köztük a GPS, GLONASS, Galileo és BeiDou rendszereket. A soros kommunikáció alapbeállítása 9600 bps, a panel pedig 3,3 V-os és 5 V-os tápellátási környezetben is alkalmazható. A megadott áramfelvétel körülbelül 40 mA, ezért akkumulátoros építésnél ezt is bele kell számolni a fogyasztásba.
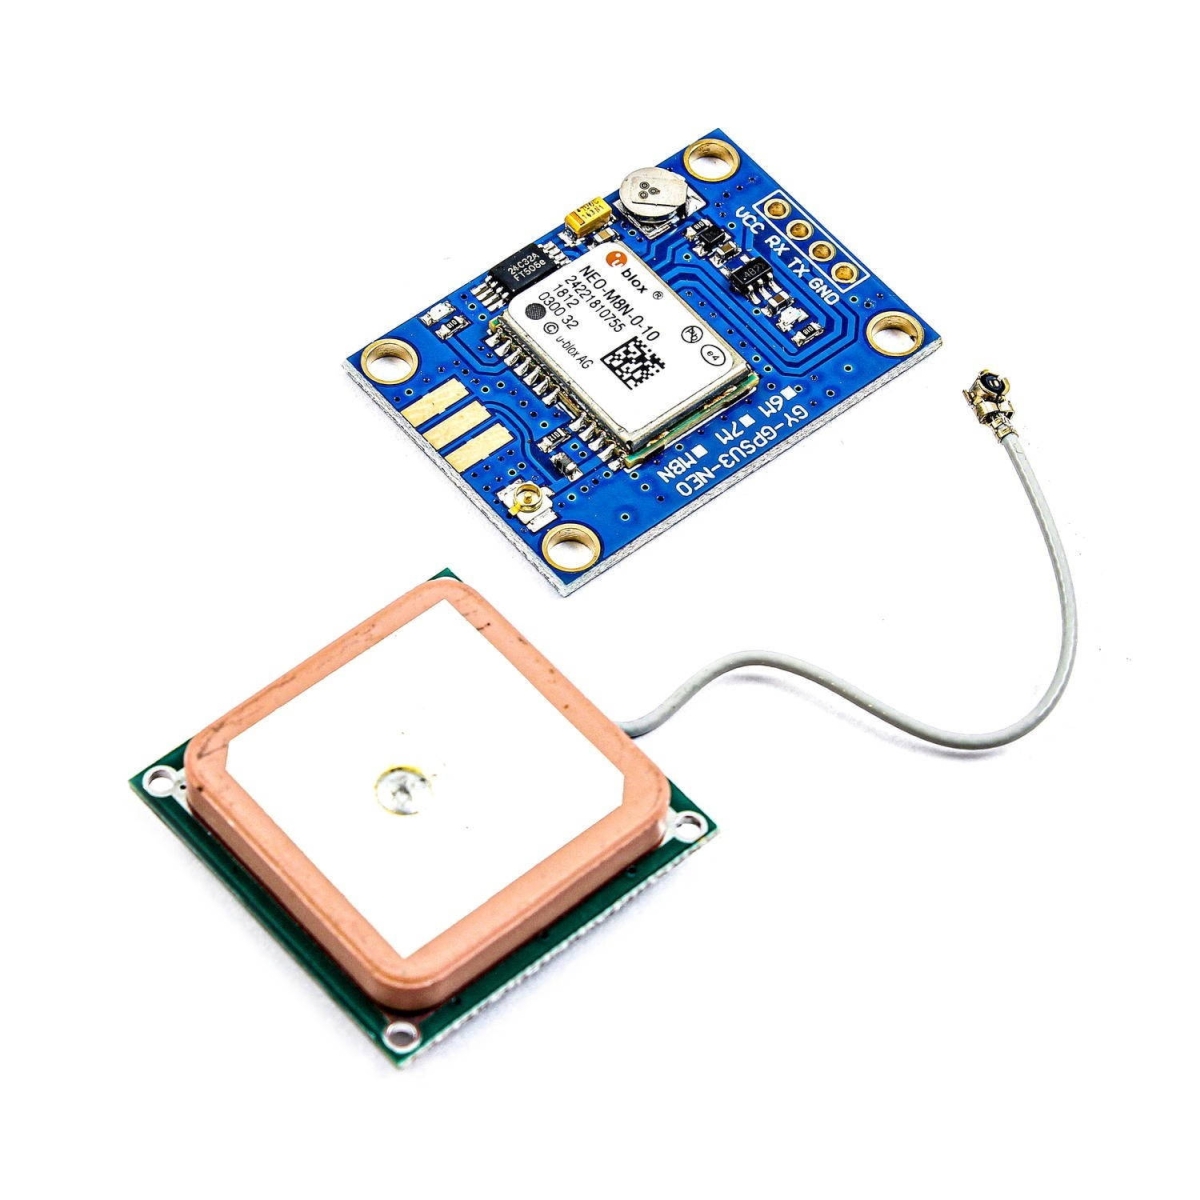
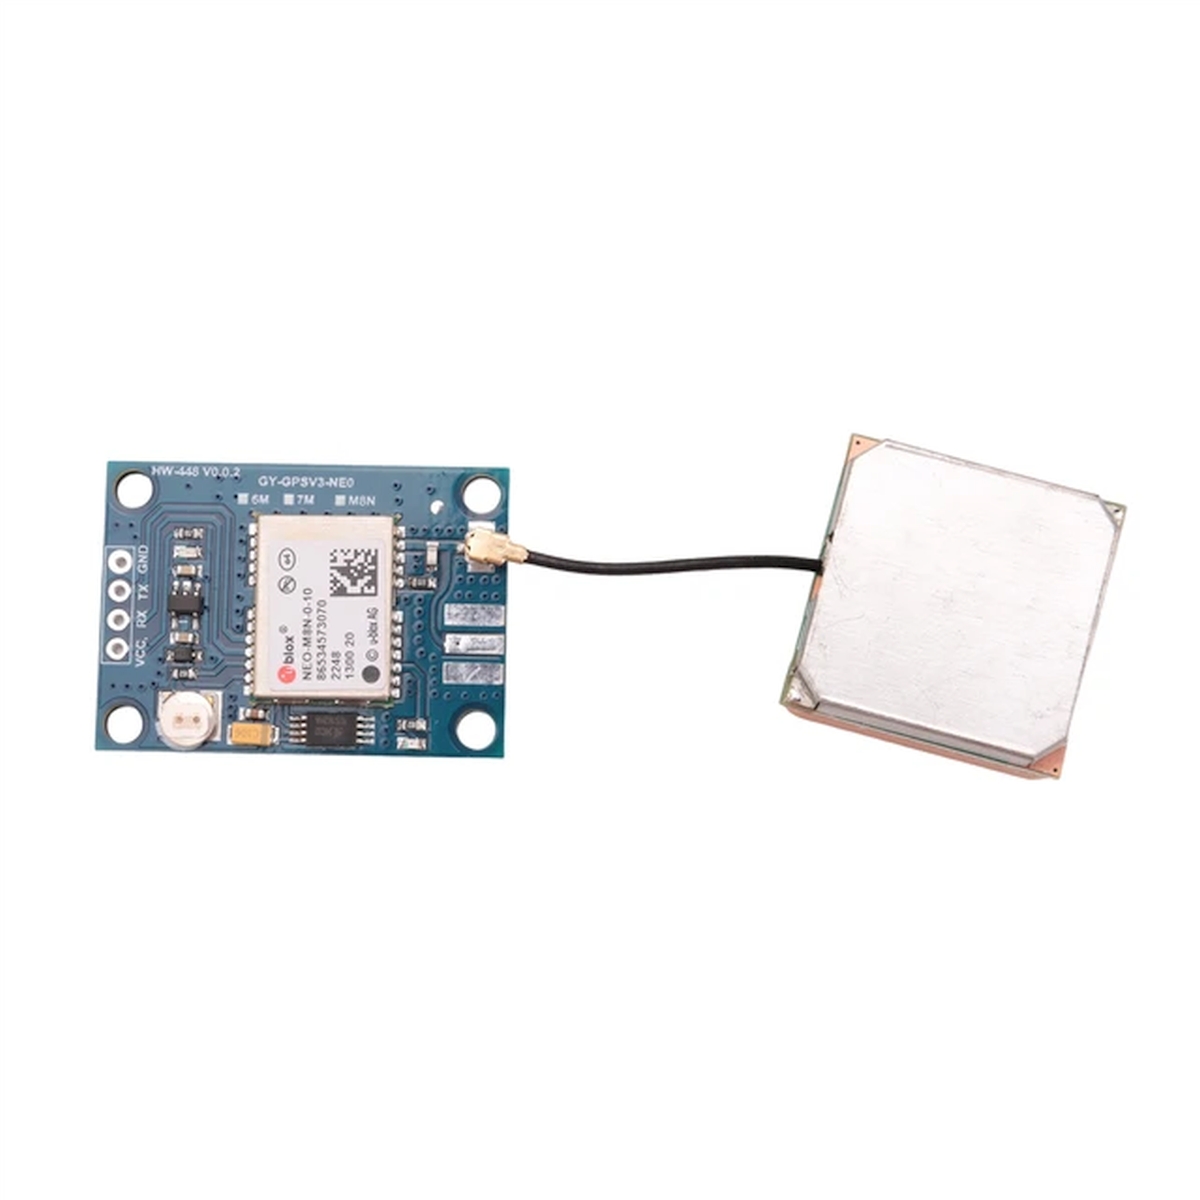
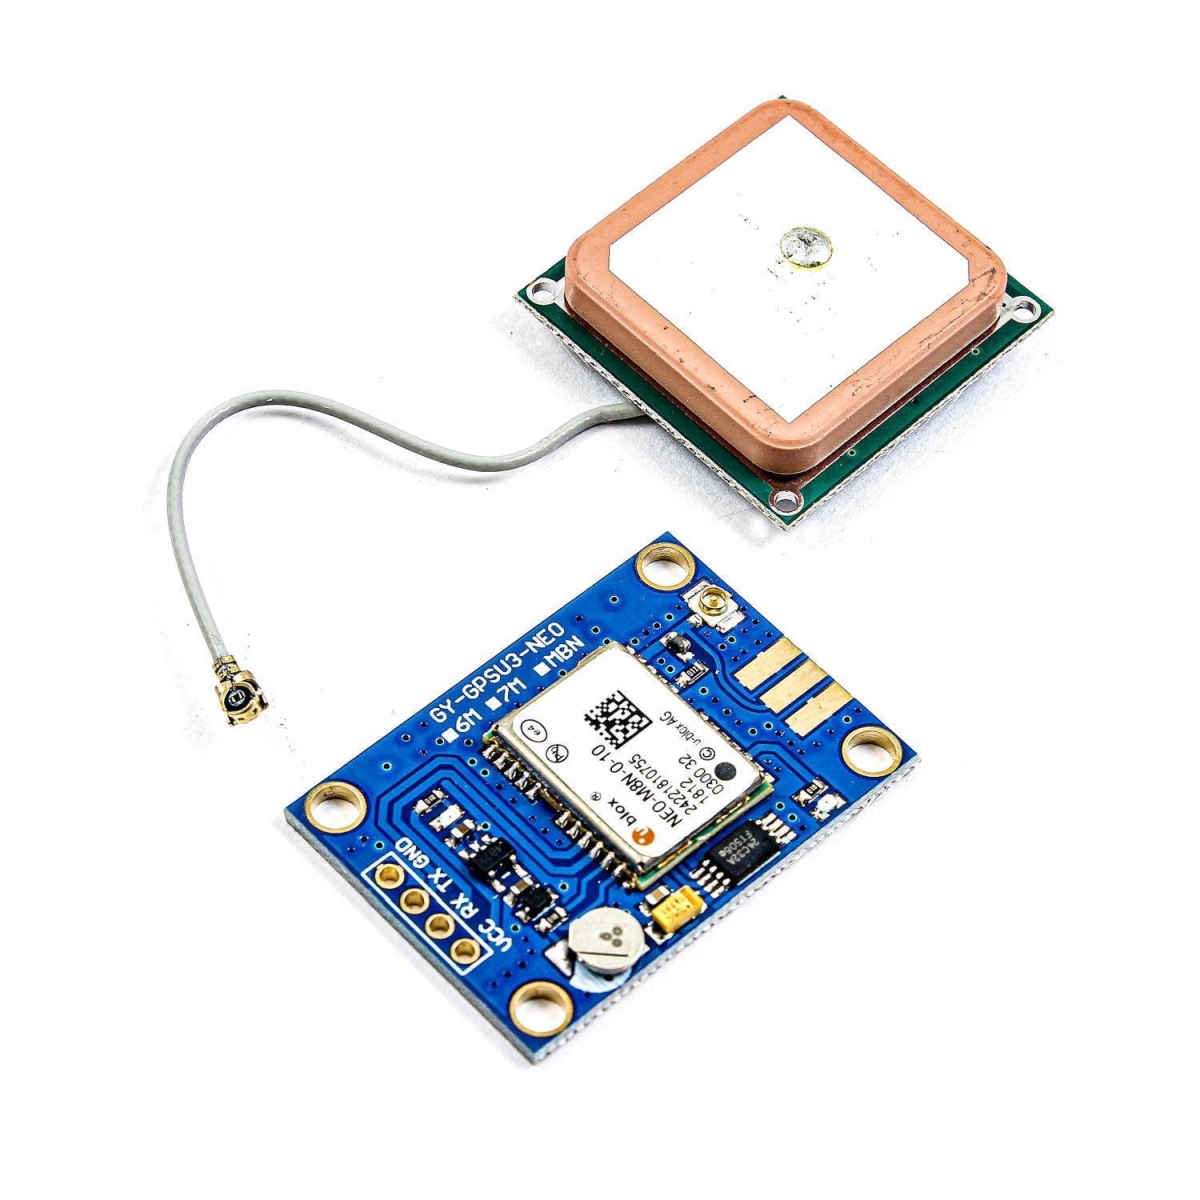
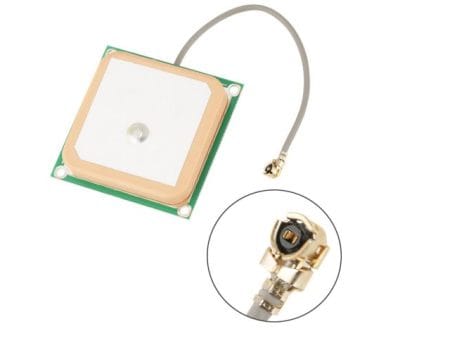
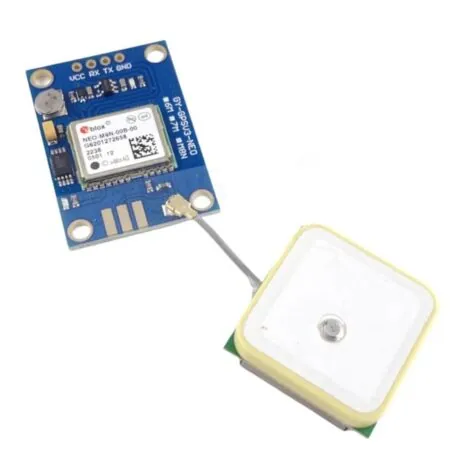
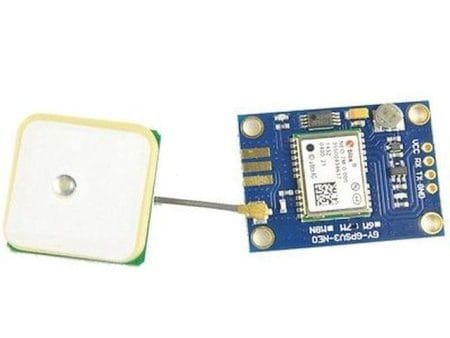
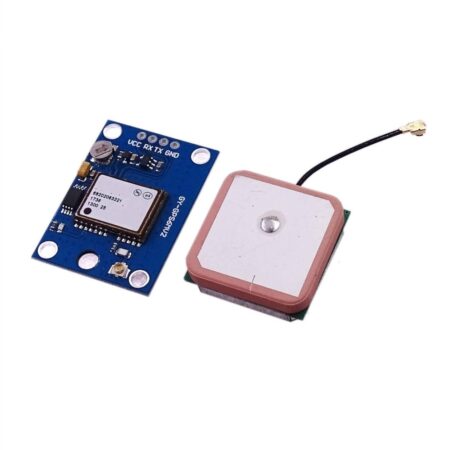
A műholdjelek vételéhez az antenna elhelyezése sokat számít. A panelen uFL antennacsatlakozó található, így a vevőelektronika elhelyezhető a készülékházon belül, miközben a külső antenna kedvezőbb vételi helyre kerülhet. Egy fémházas berendezésnél vagy járműben ez különösen lényeges.
A GPS modul (NEO-M8N) önálló helymeghatározó vevőegységként működik, a beérkező koordináták feldolgozását, naplózását vagy továbbküldését viszont a hozzá kapcsolt elektronika végzi. Kijelzőt, térképet és mobilhálózati adatkapcsolatot külön kell kialakítani.
Hogyan építsd be egy valódi mérőrendszerbe?
Tegyük fel, hogy egy ESP32 alapú adatgyűjtőt építesz, amely menet közben hőmérsékleti értékeket rögzít. A mérés önmagában kevés, mert később azt is tudni szeretnéd, hol készült az adott feljegyzés. A GNSS vevő ebben az összeállításban folyamatosan fogadja a műholdakról érkező jeleket. Ha rendelkezésre áll a megfelelő vétel és érvényes pozíciómegoldás, soros üzenetekben elküldi a koordinátát, az időt és a mozgással kapcsolatos információkat.
Az ESP32 ezt összekapcsolhatja a szenzor mérésével, majd SD-kártyára mentheti vagy Wi-Fi-n keresztül továbbíthatja.
A helymeghatározáshoz nem szükséges internetkapcsolat vagy SIM-kártya. A műholdak vételét maga a GPS-egység végzi. Ha viszont távolról, telefonon vagy webes felületen akarod látni az eszköz helyzetét, akkor már külön adatátviteli megoldásra lesz szükség.
A NEO-M8N mozgás közbeni útvonalrögzítéshez is alkalmas. A sebesség és a haladási irány kiolvasható a megfelelő GNSS üzenetekből. Álló helyzetben azonban a mozgásból meghatározott irányt nem szabad a készülék tényleges tájolásaként kezelni. Ehhez például mágneses irányérzékelő vagy más tájolási megoldás szükséges.
Működés és bekötés a gyakorlatban
UART csatlakozás a vezérlőhöz
A GPS modul (NEO-M8N) soros porton küldi a helymeghatározási információkat. Ehhez a vevő TX kimenetét a mikrokontroller RX bemenetére kell kötni.
A kapcsolat másik iránya akkor szükséges, ha a vezérlő konfigurációs parancsokat is küld a GPS felé.
| GPS-panel | Vezérlő | Feladat |
|---|---|---|
| TX | RX | Hely- és időinformációk fogadása |
| RX | TX | Beállítások és parancsok továbbítása |
| GND | GND | Közös föld |
| VCC | Megfelelő tápforrás | 3,3 V vagy 5 V a panel bemenetén |
A panelhez megadott 3,3 V / 5 V tápellátási kompatibilitás a kész hordozópanelre vonatkozik. A NEO-M8N integrált vevő saját tápfeszültség-követelménye ettől eltér. Az 5 V-ot ezért kizárólag a megfelelő panel-tápbemenetre szabad csatlakoztatni!
A konkrét panelen a TX és RX vonalak 3.3V jelszintűek. Ez 5 V-os Arduino és 3,3 V-os ESP32 összekapcsolásánál egyaránt figyelmet igényel.
Az első soros próba
A kapcsolat ellenőrzéséhez elég egy működő UART és egy soros adatokat megjelenítő program. Első lépésként állítsd a kommunikációt 9600 bps sebességre. Ha a GPS és a vezérlő ugyanazzal a soros beállítással működik, meg kell jelenniük a műholdvevő által küldött üzeneteknek. Ezek gyakran NMEA-formátumú szövegsorok, például:
$GNGGA,...
$GNRMC,...
Az üzenetek tartalmazhatnak földrajzi koordinátát, UTC időt, dátumot, sebességet és a pozíció érvényességére vonatkozó jelzést.
A soros üzenetek megjelenése még nem jelenti azt, hogy már van érvényes GPS-pozíció. A vevő fix nélkül is küldhet üzeneteket, csak bizonyos mezők hiányozhatnak vagy érvénytelen állapotot jelezhetnek.
Arduino környezetben a TinyGPS++ programkönyvtár használatával elkerülhető az NMEA mondatok kézi feldolgozása. A könyvtár külön kezeli a koordinátát, az időadatokat és az érvényességi információkat.
Mi történik bekapcsolás után?
A GPS-vevőnek először megfelelő műholdjeleket kell találnia, majd ezek alapján kiszámítania a helyzetét.
Hidegindításkor az első pozíciómeghatározás névleges ideje körülbelül 30 másodperc. Ez kedvező vételi környezetre vonatkozó referenciaérték, a tényleges idő ennél hosszabb is lehet.
Beltérben a falak és az épületszerkezetek gyengítik a jeleket. Fém dobozban, mélygarázsban vagy magas épületek között akár teljesen el is maradhat a megfelelő fix.
Az első ellenőrzést ezért célszerű kültéren, szabad ég alatt elvégezni. Így különválasztható a soros bekötés és a műholdvétel problémája.
A vevő RTC-hez kapcsolódó tartalék tápellátása segít bizonyos idő- és indítási információk megőrzésében. A konkrét panel tartalék energiaforrásának típusa, kapacitása és várható megtartási ideje ~6-12 óra.
Antenna és mechanikai elhelyezés
A panelen lévő uFL csatlakozó külső GNSS-antenna csatlakoztatására szolgál. Ennél a rádiófrekvenciás összeköttetésnél a mechanikai szerelésre is figyelni kell. Az uFL kisméretű, pattintható csatlakozó, amelyet függőlegesen, pontosan illesztve kell összekapcsolni. A kábel oldalirányú feszítése károsíthatja.
Ha a GPS-vevő fémburkolatba kerül, az antenna számára megfelelő külső elhelyezést kell kialakítani. A vételi hely sokkal többet számíthat, mint az, hogy a panel a dobozon belül néhány centiméterrel arrébb kerül.
Konkrét felhasználási példák
- Arduino alapú útvonalrögzítő: A vezérlő kiolvassa a koordinátákat és időbélyegeket, majd külön SD-kártyás tárolóval rögzíti az útvonalat.
- ESP32 telemetriaegység: A műholdvevő szolgáltatja a pozíciót, az ESP32 pedig megfelelő hálózati kapcsolaton továbbíthatja az információt.
- Kerékpáros vagy járműves adatnaplózó: A rendszer mozgás közben rögzítheti az útvonalat, a sebességet és a megtett út számításához szükséges pontokat.
- Kültéri mérőállomás: A helymeghatározás mellé pontos időbélyeg kerülhet a környezeti mérésekhez.
- Raspberry Pi alapú GNSS naplózó: A Raspberry Pi soros porton fogadja az adatfolyamot, majd fájlba menti vagy további programokkal feldolgozza.
- LoRa vagy mobilhálózatos helyzetjelentő: A GNSS-vevő előállítja a koordinátát, a külső rádiós egység pedig továbbítja azt.
- Robotikai navigációs kísérlet: Kültéri robotoknál a GNSS-pozíció egyike lehet a navigációhoz felhasznált információknak.
- Időszinkronizált adatgyűjtés: A GNSS időinformációja felhasználható több rendszer mérési időpontjainak összehangolásához, megfelelő szoftveres és hardveres kialakítással.
Kompatibilitás és beüzemelés
| Mire figyelj? | Mit okoz? |
|---|---|
| Arduino UNO-val működik? | UART kapcsolaton használható. Az UNO hardveres soros portja a számítógépes kommunikációval is közös lehet. |
| ESP32-höz csatlakoztatható? | Igen. Külön hardveres UART használatával a GPS és a hibakereső soros port egymástól elkülöníthető. |
| ESP8266-tal használható? | Igen, de a soros portok és az indítási/debug üzenetek kiosztására figyelni kell. |
| Raspberry Pi-hez köthető? | UART-on keresztül használható, megfelelő logikai illesztéssel és Linux sorosport-beállítással. |
| Milyen tápellátás kell a panelnek? | A megadott hordozópanel 3,3 V-os és 5 V-os tápkörnyezettel használható, körülbelül 40 mA áramfelvétellel. |
| Milyen UART sebességgel indul? | Az alapbeállítás 9600 bps, a megadott konfigurálható tartomány 1200-115200 bps. |
| Miért érkeznek NMEA sorok, ha nincs koordináta? | A soros kommunikáció fix nélkül is működhet. A programnak külön kell ellenőriznie a pozíció érvényességét. |
| Beltérben is működik? | A műholdvételt az épületek és a környező árnyékoló felületek korlátozhatják. |
| Kell hozzá külön antenna? | A panelen uFL csatlakozó található. A konkrét antenna mellékelve. |
| Közvetlenül USB-re csatlakoztatható? | A termék UART-os panel. Közvetlen számítógépes kapcsolathoz megfelelő USB-UART illesztés szükséges. |
Vásárlás előtt ezeket nézd meg
A GPS-egység kiválasztásánál az első gyakorlati kérdés az antenna elhelyezése. A műholdjelek vétele alapvetően meghatározza, mikor lesz érvényes pozíció, és milyen megbízhatóan követhető a mozgás.
A NEO-M8N chip támogatja a GPS, GLONASS, Galileo és BeiDou rendszereket, de a ténylegesen használt műholdrendszerek és a frissítési gyakoriság a beállításoktól is függ. A rendszer kiválasztásánál ezért nem elegendő a támogatott nevek számát nézni.
A következő szempont a kommunikáció. UART-os vezérlőhöz egyszerűen illeszthető, de közvetlen USB-s számítógépes használathoz külön átalakító kell. Arduino UNO esetén a programfeltöltés és a GPS azonos hardveres soros porton ütközhet, ESP32-nél viszont több UART használata ad kényelmesebb lehetőséget.
A körülbelül 40 mA-es áramfelvétel egy hálózati táplálású mérőegységnél általában könnyebben kezelhető, akkumulátoros berendezésnél már figyelembe kell venni az üzemidő számításakor. A vevő folyamatos működése és a ritkán végzett pozíciólekérdezés eltérő energiagazdálkodást igényelhet.
Amikor más eszközre van szükség
- Centiméteres helymeghatározáshoz megfelelő RTK-képes GNSS vevőt és korrekciós megoldást kell választani.
- Megbízható beltéri pozíciókövetéshez más technológia, például UWB vagy helyi jeladókon alapuló rendszer lehet szükséges.
- Önálló térképes navigációhoz kijelző, navigációs szoftver és megfelelő kezelőelektronika kell.
- Álló helyzetű tájoláshoz mágneses iránymérő vagy más tájolási szenzor szükséges.
- Távoli helyzetjelentéshez a GPS mellé rádiós vagy hálózati adatkapcsolatot is kell építeni.
Műhelytipp – előbb az UART-ot, utána a műholdvételt vizsgáld
GPS-es fejlesztésnél két külön állapotot kell megkülönböztetni: érkeznek-e soros adatok, és van-e érvényes helymeghatározás.
Ha egyáltalán nem érkeznek NMEA üzenetek, az UART beállítását, a TX/RX bekötést, a közös földet és a tápellátást kell vizsgálni.
Ha a mondatok megjelennek, de a koordináta érvénytelen, akkor a műholdvétel és az antenna elhelyezése kerül előtérbe.
Programozáskor a két állapotot külön is érdemes megjeleníteni. Például egy GPS-adatgyűjtő csak akkor mentse a pozíciót, amikor a könyvtár érvényes helyadatot jelez. Ezzel elkerülhető, hogy egy még fix nélküli indulásból hibás koordináta kerüljön a naplóba.
Műszaki jellemzők
| Jellemző | Érték |
|---|---|
| Termék megnevezése: | GPS modul (NEO-M8N) |
| GNSS vevőcsalád: | u-blox NEO-M8 |
| Modul altípus: | NEO-M8N-0-10 |
| Kommunikáció: | UART (TX/RX) |
| Alapértelmezett UART sebesség: | 9600 bps |
| Konfigurálható UART sebesség: | 1200-115200 bps |
| Hordozópanel tápfeszültsége: | 3,3 V / 5 V |
| Névleges áramfelvétel: | kb. 40 mA |
| Antennacsatlakozás: | uFL, külső antenna |
| RTC elem: | Igen |
| Támogatott műholdrendszerek: | GPS, GLONASS, Galileo, BeiDou |
| Időalap: | 1 másodperces precíziós időalap |
| Működési hőmérséklet: | -40…+85 °C |
| Arduino könyvtártámogatás: | TinyGPS, TinyGPS++, Adafruit_GPS |
| PC-s konfiguráció: | u-blox konfigurációs szoftver |
| Hidegindítás referenciaideje: | kb. 30 másodperc |
| Protokoll: | Soros (TX/RX) |
| Márka: | uBlox |
Mindenféle gyakori kérdések
1. Működik internetkapcsolat nélkül?
Igen. A helymeghatározást műholdjelek alapján végzi, mobilhálózat nélkül is. Távoli adatküldéshez külön kapcsolat szükséges.
2. Milyen tápellátás kell hozzá?
A panel 3,3 V vagy 5 V tápfeszültséggel használható. A megadott áramfelvétel körülbelül 40 mA.
3. ESP32-vel és Arduino UNO-val is összeköthető?
Igen, UART kapcsolaton. ESP32-nél külön hardveres soros port is használható, UNO-nál figyelni kell a programozási és GPS-kommunikáció ütközésére.
4. Hogyan kell bekötni a TX és RX lábakat?
A GPS TX kimenete a vezérlő RX bemenetére, a GPS RX bemenete a vezérlő TX kimenetére kerül. Közös GND szükséges, a pontos jelszintillesztés !!!.
5. Miért nincs koordináta a bekapcsolás után?
Az első helymeghatározáshoz a vevőnek megfelelő műholdjeleket kell fognia. Hidegindításkor körülbelül 30 másodperces referenciaidővel lehet számolni, kedvezőtlen vételnél ennél hosszabbal.
6. SD-kártyára vagy EEPROM-ba menti a helyadatokat?
A panel UART-on továbbítja a helymeghatározási információkat. Tartós mentéshez külső vezérlő és megfelelő tároló szükséges. Útvonalnaplózáshoz általában SD-kártya célszerű, kisebb beállításokhoz EEPROM is használható.
Dokumentáció
- NEO GPS modul – Műszaki dokumentáció, Arduino eljáráskönyvtár, adatlap, UBlox PC GPS konfiguráló szoftver (Windows)
- Gyártói honlap
Csomag
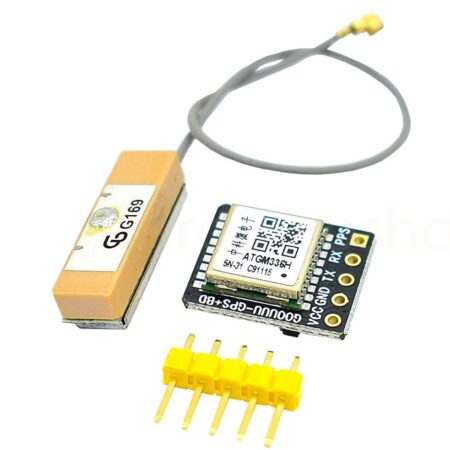
- 1x GPS modul (NEO-M8N), UART interfésszel és uFL antennacsatlakozóval.
- 1x GPS kerámiaantenna (~25mm *25mm)


Értékelések
Még nincsenek értékelések.